Klasik Tekerlekli Robotların Ötesine Geçiş
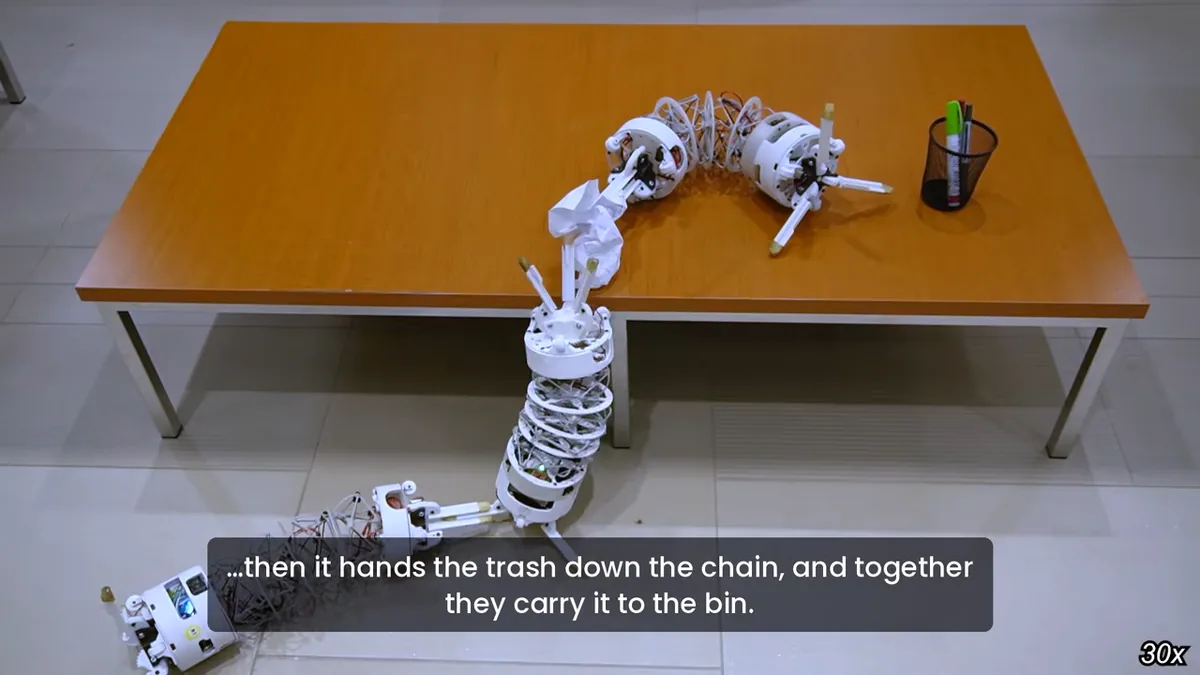
Uzay keşiflerinde bugüne kadar tekerlekli gezginler veya son zamanlarda döner kanatlı helikopterler ön plandaydı. Ancak bu araçlar düz zeminlerde harika performans gösterse de keskin kayalıklar ve dar çatlaklar gibi zorlu arazi koşullarında yetersiz kalıyor. Colorado Devlet Üniversitesi Uyarlanabilir Robotik Laboratuvarı'ndan araştırmacılar, bu kısıtlamaları aşmak amacıyla Nature Machine Intelligence dergisinde yeni bir robot morfolojisi tanıttı.
Tensegrity İlkesi ve Esnek Tasarım Detayları
Geliştirilen yeni robotik konsept, geleneksel robotik yerine mimaride sıklıkla kullanılan "tensegrity" (bütüncül gerilim) tasarım ilkesine dayanıyor. Biçim değiştirebilen ve sümüklüböceğe benzeyen bu esnek yapılar, basınç ve gerilim dengesini değiştirerek zorlu yüzeylerde bükülüp ilerleyebiliyor. Tasarım, robotların sıkışmadan veya devrilmeden girintili çıkıntılı arazilerde gezinmesine imkan tanıyor.
Gezegen Keşiflerinde Yeni Bir Çağ
Bu tür alternatif robot tasarımları, Ay, Mars veya dış Güneş Sistemi'ndeki buzlu uyduların kanyon ve mağara gibi ulaşılamaz bölgelerini keşfetme potansiyeline sahip. Araştırmacılar, tensegrity tabanlı biçim değiştiren robotların gelecekteki gezegen keşif görevlerinde tekerlekli araçların ulaşamadığı alanlarda kritik rol oynayacağını öngörüyor.
Yorumlar
Yorumlar yükleniyor...